Câu 1
Khâu hiệu chỉnh sớm pha có dạng:
Đáp án và lời giải
Đáp án: A
Khâu hiệu chỉnh sớm pha có dạng:
Đáp án: A
Khâu hiệu chỉnh là:
Đáp án: A
Khi thiết kế bộ điều khiển trễ pha, nếu yêu cầu về sai số xác lập dưới dạng hệ số vị trí thì:
Đáp án: A
Điều kiện bù sớm pha là:
Đáp án: A
Cho hệ thống điều khiển có sơ đồ như hình vẽ, 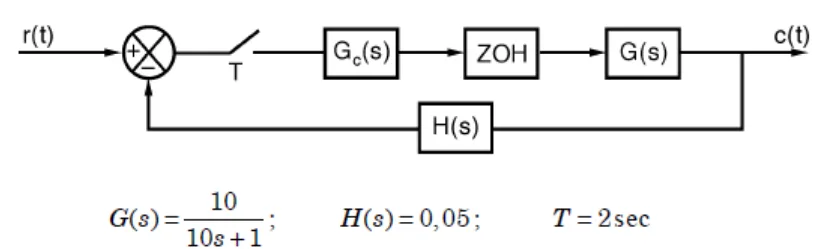 Tính KI:
Đáp án: A
Cho hệ thống điều khiển có sơ đồ như hình vẽ, 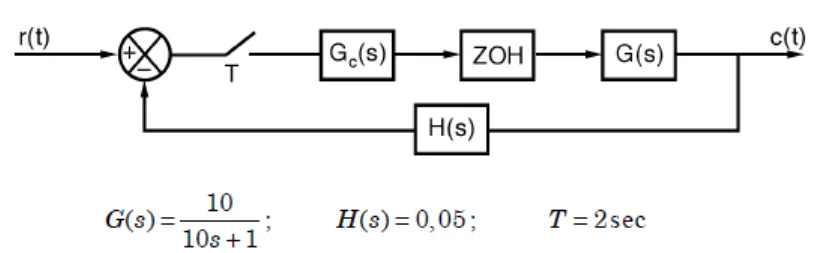 thiết kế khâu hiệu chỉnh để hệ thống có cặp cực phức với ξ = 0.707, ωn = 2 (rad/s) và sai số xác lập đối với tín hiệu vào là hàm nấc đơn vị bằng 0:
Đáp án: A
Nguyên tắc mấy của phương pháp 2 khi thiết kế bộ điều khiển số: “Hàm truyền W(z) của hệ kín phải có các zero là tất cả các zero nằm trên hay ngoài vòng tròn đơn vị của G(z)”:
Đáp án: A
Cho hệ thống rời rạc như hình vẽ,
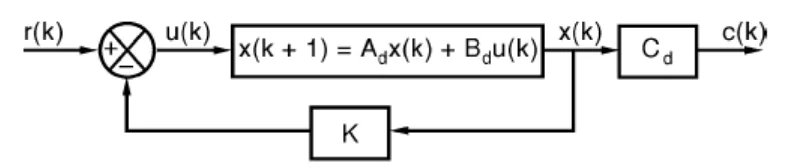
với . Hãy tính K sao cho hệ kín có cặp cực phức với ξ = 0.707, ωn = 10 (rad/s):
Đáp án: A
Cho hệ thống rời rạc như hình vẽ, 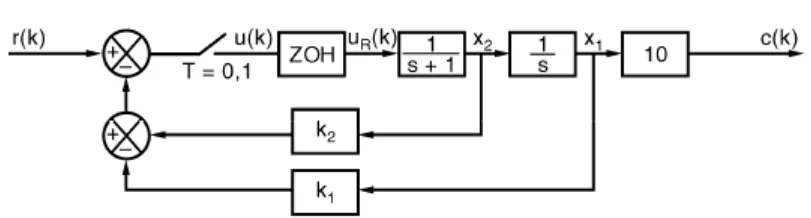 tính K = [k1 k2] sao cho hệ kín có cặp cực phức với ξ = 0.5, ωn = 8 rad/s:
Đáp án: A
Cho động cơ servo có sơ đồ cấu trúc như hình vẽ, giả thiết hàm truyền của thiết bị điều khiển là G(s) =, với độ dự trữ pha 55° và hệ số khuếch đại một chiều của bộ bù sớm pha. 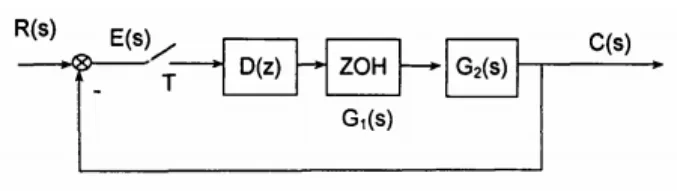 Hàm truyền của bộ điều khiển số là:
Đáp án: A
Cho động cơ servo có sơ đồ cấu trúc như hình vẽ, giả thiết hàm truyền của thiết bị điều khiển là G(s) =. Hằng số thời gian nhanh nhất bằng 0.5 s nên chọn chu kỳ lấy mẫu T =. (Hằng số thời gian nhanh nhất). 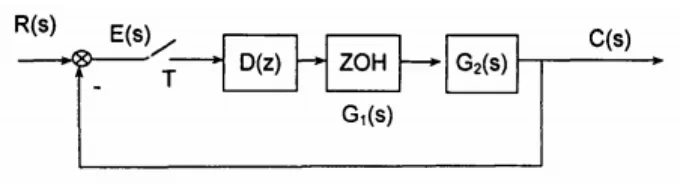 Hàm truyền của bộ điều khiển số là:
Đáp án: A
Thiết kế PID số để điều khiển đối tượng có hàm số truyền như hình, sai số xác lập đối với RAMP = 0.5, độ dự trữ pha = 550, dùng PI thì: 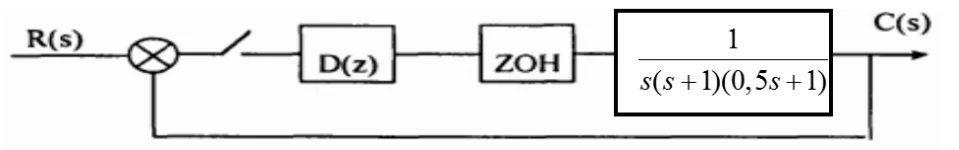
Đáp án: A
Thiết kế PID số để điều khiển đối tượng có hàm số truyền như hình, sai số xác lập đối với RAMP = 0.5, độ dự trữ pha = 550, dùng PID thì: 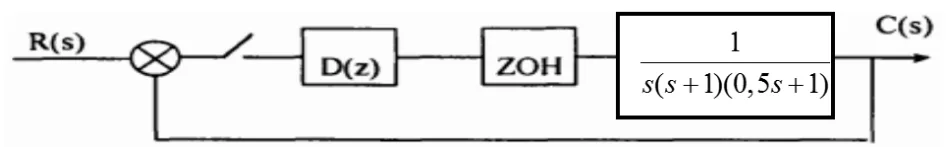
Đáp án: A
Thiết kế PID số để điều khiển đối tượng có hàm số truyền cho trong hình, với sai số xác lập đối với RAMP = 0.5, độ dự trữ pha = 550, dùng PI thì: 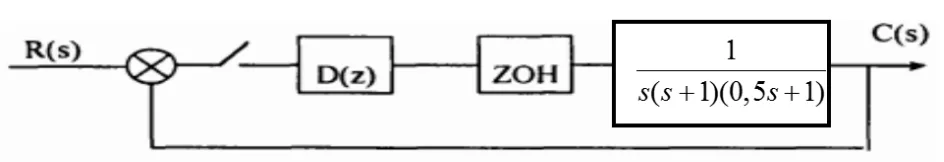
Đáp án: B
Thiết kế PID số để điều khiển đối tượng có hàm số truyền cho trong hình, với sai số xác lập đối với RAMP = 0.5, độ dự trữ pha = 550, dùng PI thì: 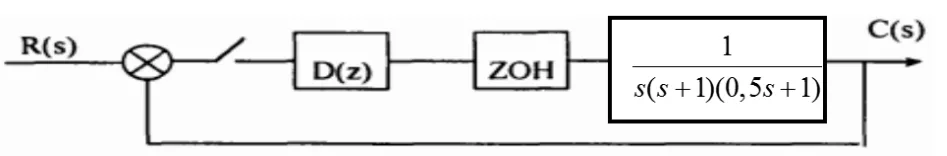
Đáp án: B
“Thiết kế khâu sớm pha GC1(z) để thỏa mãn yêu cầu về đáp ứng quá độ” là bước mấy của trình tự thiết kế bộ điều khiển sớm trễ pha:
Đáp án: A
Trong thiết kế bộ điều khiển sớm pha, bước xác định góc pha cần bù được thực hiện ở bước thứ mấy:
Đáp án: A
Góc pha cần bù để cặp cực quyết định z_1,2 nằm trên quỹ đạo nghiệm số của hệ thống sau khi hiệu chỉnh được tính theo công thức:
Đáp án: A