Câu 1
Theo Tiêu chuẩn Nyquist mở rộng ta có Z=N-s, trong đó N là: DKS trang 49
Đáp án và lời giải
Đáp án: A
Theo Tiêu chuẩn Nyquist mở rộng ta có Z=N-s, trong đó N là: DKS trang 49
Đáp án: A
Theo Tiêu chuẩn Nyquist mở rộng ta có Z=N-s, trong đó s là: DKS trang 50
Đáp án: A
Theo Tiêu chuẩn Nyquist mở rộng ta có Z=N-s, trong đó Z là DKS trang 50
Đáp án: A
Đồ thị tần số của hệ rời rạc được xây dựng bằng cách thay Z bằng: trang 48
Đáp án: A
Trong bảng Jury số hạng b0 được tính bằng công thức nào sau đây: cuối trang 46
Đáp án: A
Đối với tiêu chuẩn Routh – Hurvit mở rộng khi xét về mối quan hệ giữa nghiệm số phương trình trên mặt phẳng Y với nghiệm Z của phương trình ta sẽ có mấy trường hợp xảy ra với nghiệm y: cuối trang 41 ĐKS
Đáp án: A
Hệ ổn định nếu phương trình đặc tính của hệ có các nghiệm thực hoặc nghiệm phức có: cuối trang 38
Đáp án: A
Hệ điều khiển số tuyến tính được mô tả bởi phương trình sai phân tuyến tính có dạng tổng quát: trang 37
Đáp án: A
Cho hệ điều khiển số có sơ đồ cấu trúc như hình sau: trang 45 ĐKS Xét ổn định của hệ: 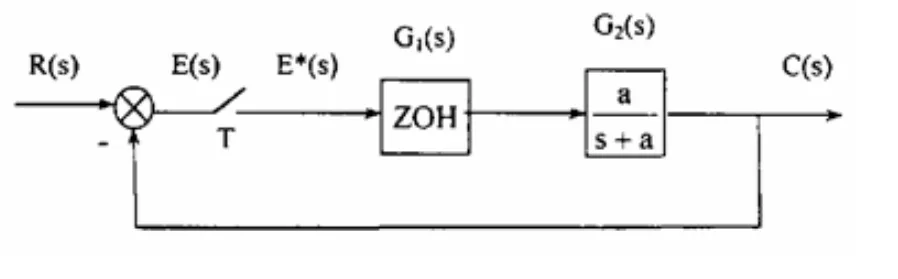
Đáp án: A
Hệ điều khiển số có sơ đồ cấu trúc như hình sau: trang 45 Phương trình đặc tính của hệ: 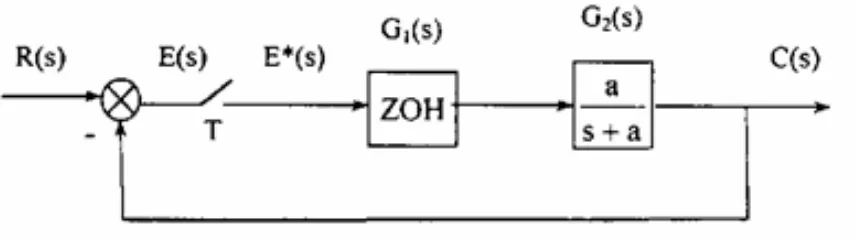
Đáp án: A
Hệ rời rạc cho bởi sơ đồ khối: Phương trình đặc tính của hệ: DKTD hình 8.2 trang 277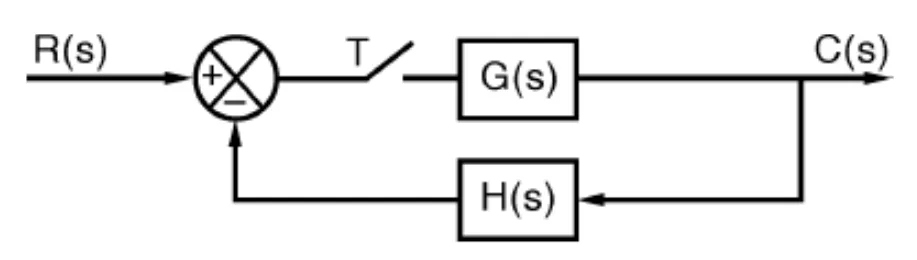
Đáp án: A
Hệ rời rạc cho hệ phương trình biến trạng thái: cuối trang 54
Phương trình đặc tính của hệ:
Đáp án: D
Muốn dùng tiêu chuẩn Routh-Hurwitz để đánh giá tính ổn định của hệ rời rạc ta phải thực hiện phép đổi biến : LTTĐ trang 277
Đáp án: A
Cho hệ thống rời rạc có phương trình đặc tính: trang 278 LTĐK Phương trình đặc tính khi thực hiện phép đổi biến là:
Đáp án: A
Cho hệ thống rời rạc có phương trình đặc tính: Xét tính ổn định của hệ thống trên. trang 278 LTĐK
Đáp án: A
Điều kiện ổn định của hệ rời rạc là: trang 38 ĐKS
Đáp án: A
Xét hệ rời rạc có phương trình đặc tính là: trang 281 LTĐK
Đáp án: A
Cho hệ thống điều khiển rời rạc có sơ đồ khối như hình vẽ: trang 285 LTĐK
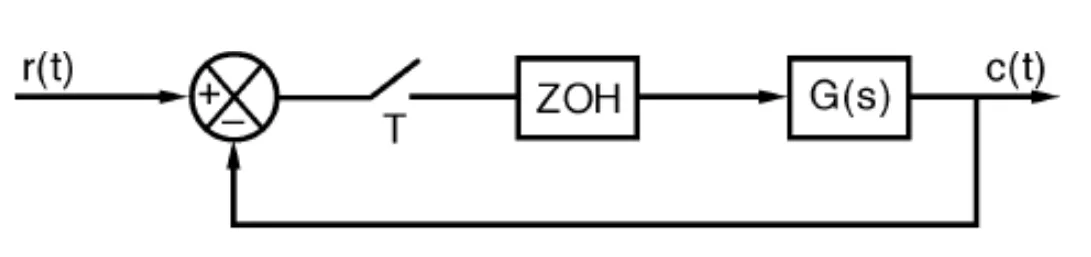
Trong đó: Tính Kgh.
Đáp án: A
Cho hệ thống điều khiển rời rạc có sơ đồ khối như hình vẽ:
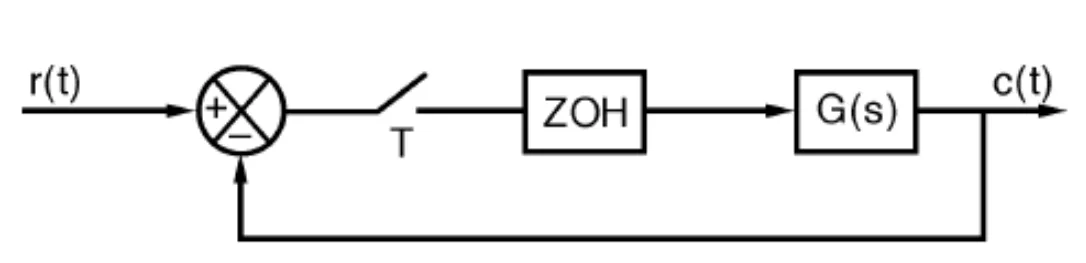
Trong đó: Phương trình đặc tính là: trang 283 LTĐK
Đáp án: A
Cho hệ thống điều khiển rời rạc có sơ đồ khối như hình vẽ: trang 283 LTĐK
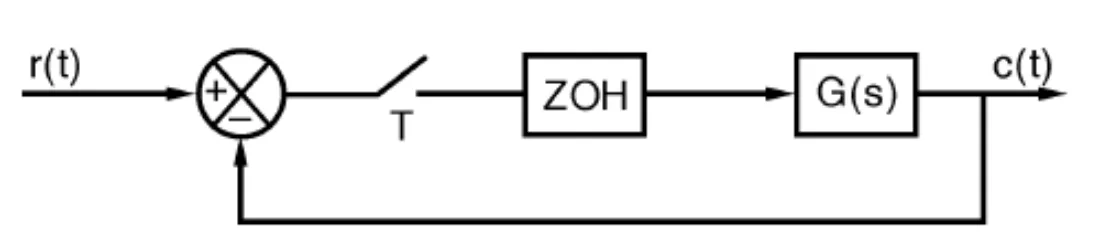
Trong đó: Các cực của hệ là:
Đáp án: A
Cho hệ thống điều khiển rời rạc có sơ đồ khối như hình vẽ:
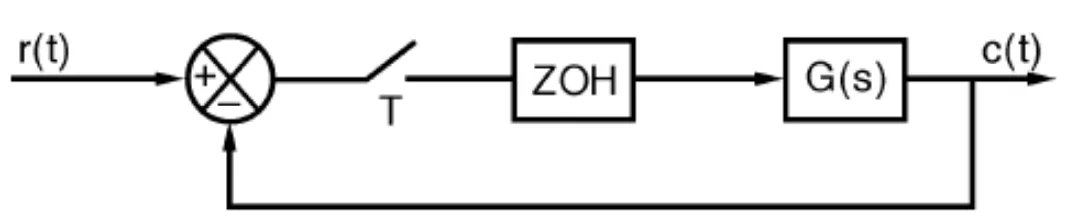
Trong đó: Phương trình trên có mấy giao điểm: trang 285 LTĐK
Đáp án: A
Cho hệ thống điều khiển rời rạc có sơ đồ khối như hình vẽ: trang 283 gtdktd 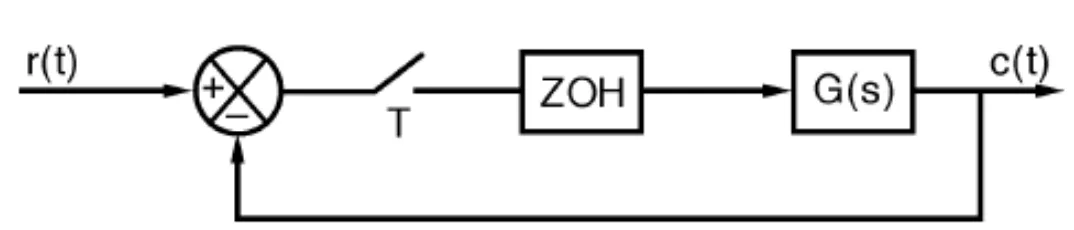 Trong đó: Có mấy điều kiện để hệ thống ổn định?
Đáp án: B
Độ vọt lố của hệ thống xác định bởi công thức: ct số 5.2 trang 157 gtdktd
Đáp án: A
Khi biết cặp cực quyết định của hệ rời rạc là dựa vào quan hệ z = để suy ra nghiệm s*, từ đó tính được ξ là: trang 286
Đáp án: A
Khi biết cặp cực quyết định của hệ rời rạc là dựa vào quan hệ z = để suy ra nghiệm s*, từ đó tính được ωn là: trang 286 LTĐK
Đáp án: A
Sai số xác lập được tính theo công thức là: trang 286 LTĐK
Đáp án: A
Sai số xác lập của sơ đồ sau là: trang 286 LTĐK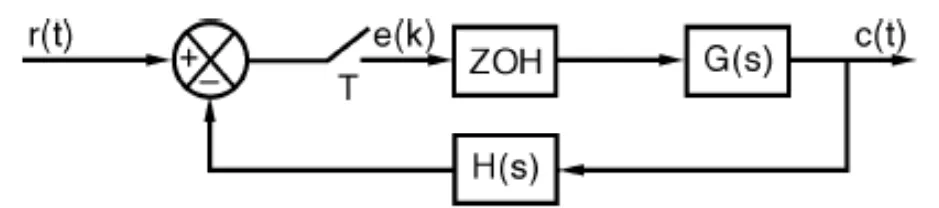
Đáp án: A
Sai số xác lập của sơ đồ sau đối với hàm nấc đơn vị là: trang 158 LTĐK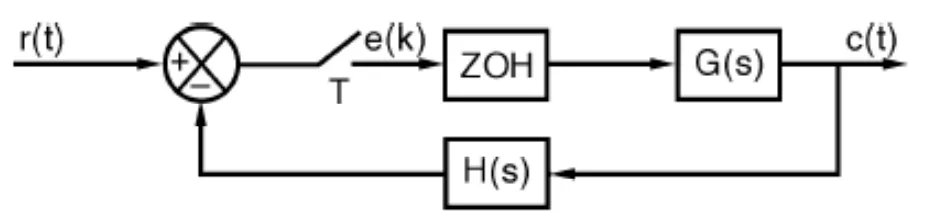
Đáp án: A
Sai số xác lập của sơ đồ sau đối với hàm dốc đơn vị: trang 287 LTĐK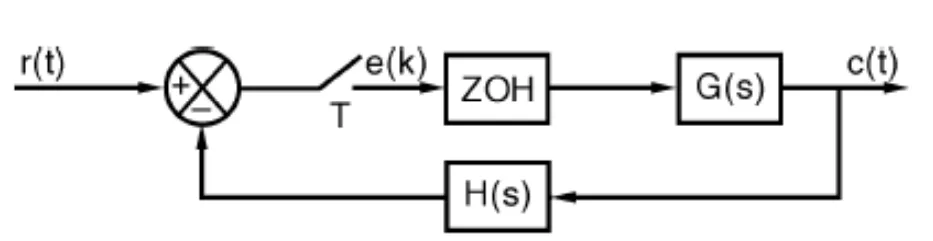
Đáp án: A
Cho hệ thống điều khiển rời rạc có sơ đồ khối như hình vẽ: trang 288 LTĐK 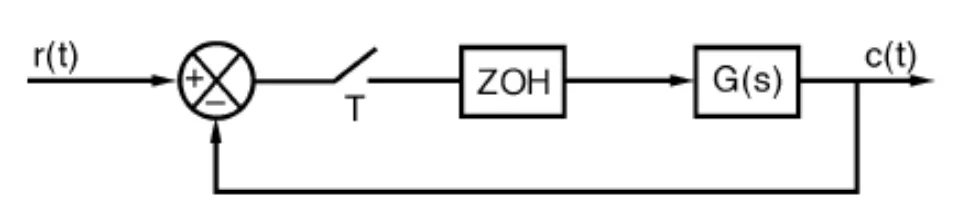 Với G(s) =; chu kỳ lấy mẫu T = 0.1(s). Hàm truyền kín của hệ là:
Đáp án: A